桥梁水下结构检测专用
ROV
进一步研发及枝城
长江大桥
试点讨论
技术现状 · 工程样机 · 改进路径 · 试点策划
目录
研发背景
铁路桥梁墩台、承台、桩基础及邻近河床长期处于水下环境,可能受到水流冲刷、漂浮物或船舶碰撞、材料劣化以及生物附着等影响。水下部分不可直接目视,检查质量取决于人员、装备、环境和数据留存的共同作用。
传统水下作业主要面临两类困难:一是潜水人员在高速或紊流水域中的安全与稳定性问题;二是浑浊水体、低照度、附着物和人工记录造成的识别与复核困难。ROV可在人员不直接下潜的情况下携带相机、声呐和其他传感器抵近结构,但其价值并非“替代所有检测”,而是为水下巡查、异常定位和后续专业检测提供可追溯数据。
桥梁水下检测任务构成
桥梁水下检测由环境调查、构件巡查、异常定位、抵近观测、必要的表面清理和尺寸量测等环节组成。ROV承担水下移动、姿态保持和检测载荷集成,光学、声学及量测设备根据检测对象和水下环境组合使用。
| 作业环节 | 主要对象 | 作业内容 | 成果形式 |
|---|---|---|---|
| 环境与河床调查 | 桥位水域、墩台邻近河床 | 记录水深、流速、浑浊度、障碍物及河床形态,调查冲刷和淤积特征 | 环境记录、河床断面、声呐图像或地形数据 |
| 结构表面巡查 | 墩身、承台、桩基础等水下构件 | 按构件和高程分区开展连续观察,定位明显异常和后续抵近部位 | 原始视频、作业轨迹、构件分区及覆盖记录 |
| 异常部位抵近观测 | 裂缝、露筋、剥落、碰损及疑似缺陷部位 | 保持稳定工作距离和视角,采集光学影像,并以声学成像补充低能见度环境 | 异常点位、细部影像、声学图像及复查记录 |
| 局部表面清理 | 被水生物或附着物遮挡的构件表面 | 在控制工具反力和表面损伤风险的条件下清除局部遮挡,为后续观察创造条件 | 清理前后影像、作业位置和工具运行记录 |
| 表观缺陷尺寸量测 | 裂缝、露筋、剥落和破损范围 | 通过标尺、激光或视觉三维方法建立尺度基准,量取缺陷长度、宽度和范围 | 量测值、标定参数、原始影像或点云数据 |
| 成果整理与复核 | 检测数据、构件台账及历次检查资料 | 关联时间、位置、环境、设备和覆盖信息,形成异常清单并开展历次对比 | 缺陷台账、数据包、复核记录和成果图表 |
平台与检测载荷
ROV提供水下运动、定深、定姿、照明、通信和载荷接口;相机、声呐、清洗工具及量测设备分别承担观察、定位、表面处理和尺度获取。
作业与数据衔接
环境条件决定装备配置和作业窗口,巡查结果确定抵近部位,清理和量测围绕异常点展开,最终由位置、覆盖、影像、声学和量测数据共同形成检测成果。
ROV用于桥梁检测的技术现状
ROV已经能够作为水下摄像、声呐扫描和轻型工具作业的平台,但桥梁近墩环境与开阔水域航行不同:水流受墩体扰动形成分离、回流和局部涡旋,卫星定位无法直接用于水下,低能见度又削弱视觉定位和影像判读。系统能力取决于平台、传感器、操作方法和数据流程的耦合。
| 技术环节 | 常见工程手段 | 主要限制 | 本次研发重点 |
|---|---|---|---|
| 运动平台 | 多推进器矢量布局、深度/姿态闭环 | 近壁流场、缆载和推力余量 | 八推进器、六自由度、近墩定姿 |
| 定位导航 | IMU、深度计、DVL、USBL、声呐 | 桥下多径、遮挡、成本与标定 | 先记录相对位置和姿态,逐步扩展 |
| 光学观测 | 高清相机、照明、偏振、清水罩 | 散射、背散射、颜色衰减和折射 | 清水箱与偏振相机并行对比 |
| 声学观测 | 前视、二维成像、多波束、侧扫声呐 | 分辨率、盲区、目标解释 | 用于导航、河床和宏观异常补充 |
| 作业工具 | 清洗刷、机械爪、探头 | 反力、表面损伤和作业稳定性 | 近期优先清洗刷,不优先机械臂 |
| 数据产品 | 视频、点云、轨迹、三维模型 | 多源时空配准和可追溯性 | 原始/增强双版本与校验码 |
国外厂商与代表产品
国外通用观察级、作业级ROV在潜深、质量、航速和任务载荷等方面差异较大,形成了从轻型水下观察到重载作业的产品谱系。[5]
| 单位 / 产品 | 潜深 | 质量 | 速度 | 主要配置或特点 |
|---|---|---|---|---|
| 美国DOE / TrigerFish | 150 m | 30 kg | 2节 | — |
| 美国JW Fishers / SeaLion | 300 m | 56.7 kg | 2.5节 | — |
| 美国Benthos / Stingray | 350 m | 32 kg | 3节 | — |
| 法国ECA Hytec / H300 | 300 m | 65 kg | 2.5节 | — |
| 英国Seaeye / Falcon;Cougar-XT | 均300 m | 60;270 kg | 3;3.8节 | 高分辨率CCD;可搭载多波束声呐 |
| 加拿大SharkMarine / Sea-Wolf5;Stealth2 | 均300 m | 95;38 kg | 3;2.5节 | — |
| 加拿大Seamor / 300F2/4 | 300 m | 25 kg | 3节 | 高清前视摄像机 |
国内厂商、团队与代表产品
国内相关装备包括通用观察级和作业级ROV、高校研究平台、贴壁清洗机器人、桥墩环抱式检测装备及大型跨海桥梁运维平台,作业方式涵盖自由航行、推进器推靠、履带贴壁、抱臂固定和船—岸—车协同。[5][18][19][20]
| 单位 / 产品 | 潜深 | 质量 | 航速 | 主要配置或特点 |
|---|---|---|---|---|
| 天津深之蓝 / 海豚 | 300 m | 150 kg | 4节 | 人工布放回收;表列“前进方向可抗流” |
| 青岛罗博飞 / LBF-300S | 150 m | 90 kg | 3节 | 全姿态机动,可翻滚 |
| 山东未来机器人 / VVL-V600-7T | 200 m | 115 kg | 3节 | 人工布放回收 |
| 中科探海(苏州)/ OB-60 | 500 m | 65 kg | 3节 | 双CCD,可搭载多波束声呐 |
| 北京泰富坤 / H800 | 800 m | 99 kg | 4.5节 | 人工布放回收;表列“不具备全向抗流” |
| 深圳鳍源 / FIFISH-PRO-W6 | 350 m | 110 kg | 4节 | 模块化、快速切换功能 |
| 广州大学、慧潜科技 / BG320 | — | — | — | 视觉增强采集与推进器抗流驱动算法 |
| 博雅工道 / R-20、R-30、R-45、R-150、R-400 | 150–500 m | 16–400 kg | 1.2–1.5 m/s | 观察级至作业级;支持声呐、定位、机械臂及检测载荷扩展[25] |
| 哈尔滨工程大学 / 堤坝检测机器人 | — | 295 kg | 1 m/s | 6推进器、4自由度,可搭载多种探测仪器开展程控巡航[5] |
| 中船第七研究院 / SQ101 | 50 m | 150 kg | — | 履带贴壁与空化射流清洗;最大清洗速度12 m/min[18] |
| 中船第七研究院 / SQ102 | 50 m | 580 kg | — | 推进器推靠、贴壁行走与空化射流;最大清洗速度30 m/min[18] |
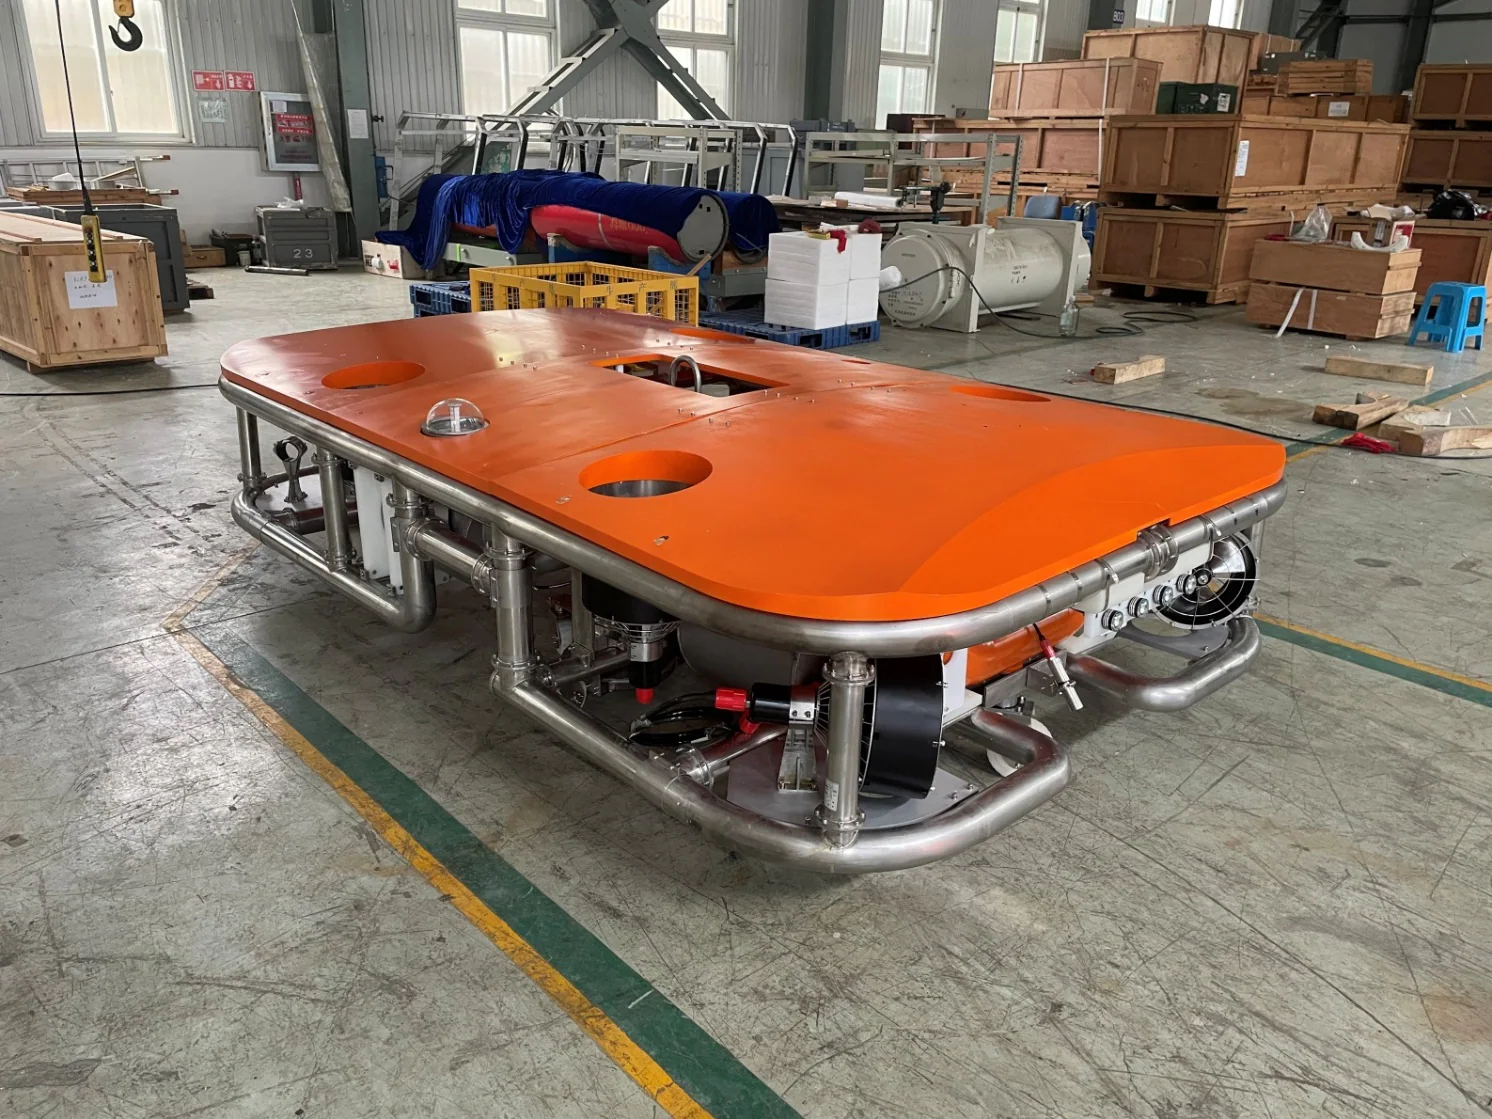
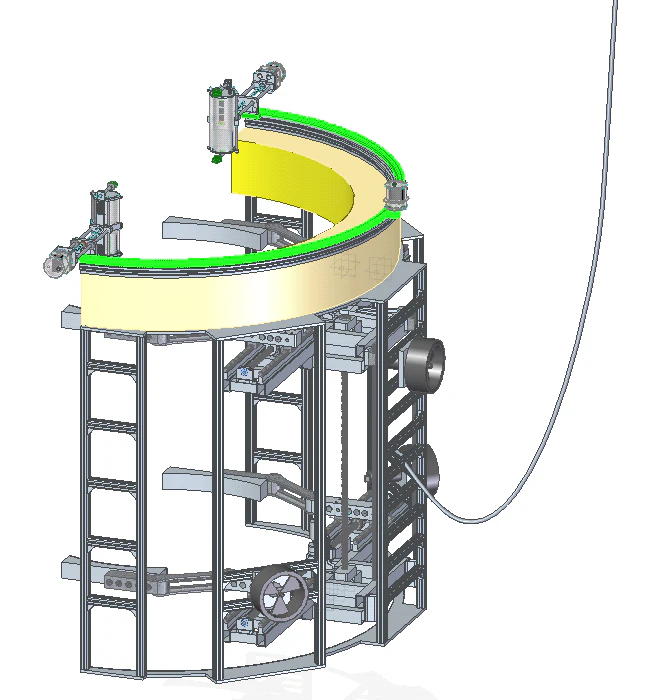
| 中船第七研究院 / SQ201 | ≥50 m | 710 kg | — | 抱臂固定、绕墩旋转、沿墩上下成像;检测效率≥12 m²/h[18] |
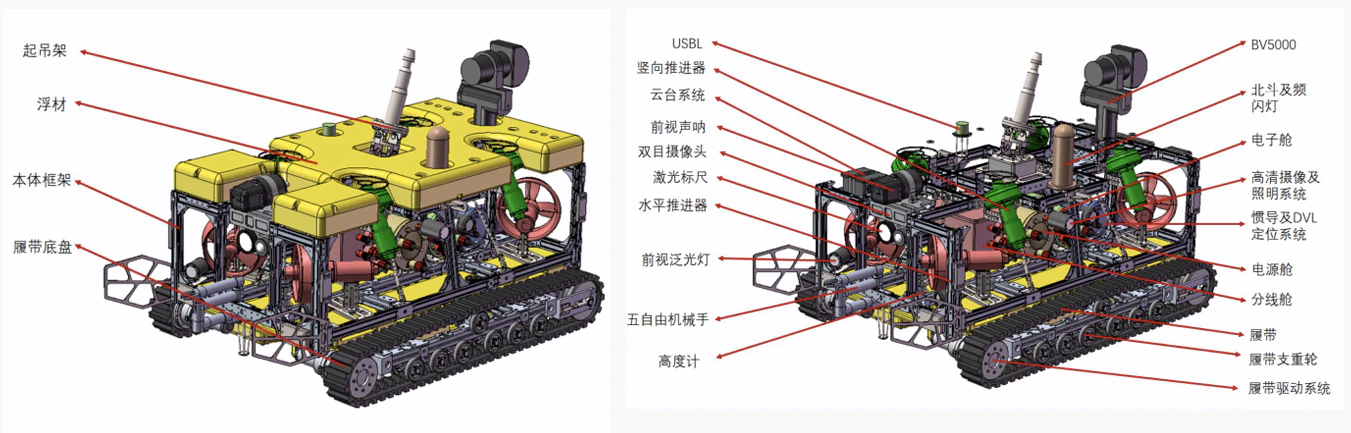
| 中船七二二所 / 大型运维ROV | — | — | — | 履带底盘、多模态运动、机械手、声光成像及组合导航;船—岸—车协同[19][20] |
国外桥梁水下检测机器人研究进展
国外研究形成了三类代表性路线:以机械约束贴近特定桥墩、以通用ROV承担水下结构巡检,以及由水面单元协助定位、布放和通信。不同路线分别着重解决贴近稳定、平台通用性和水下定位问题。[5]
| 研究单位及系统 | 技术构成 | 试验情况 | 对桥梁检测的启示 |
|---|---|---|---|
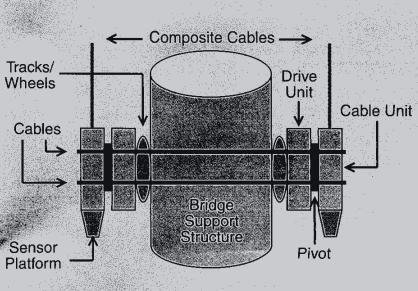
| 美国堪萨斯州立大学 桥墩环抱式系统,2000 | 两个机器人由缆索和绞盘连接,对称环抱圆柱桥墩,沿墩身表面上下运动,具有2个运动自由度。 | 在实验室模拟浑浊环境中开展水下照相试验,研究对象是高流速、高紊流条件下的桥墩表观探测。 | 机械约束有助于抵抗水流并稳定观测距离,但需要逐墩安装,且对桥墩形状和尺寸的适应性有限。 |
| 哥伦比亚玻利维亚教皇大学 VISOR 3,2010 | 面向港口设施监视与维护的4自由度ROV,工作深度100 m,设计航速1.5 m/s,支持人工和半自主操控。 | 完成水池环境中的系统集成和运动试验。 | 通用框架和模块化载荷便于开展水下巡检,但港池工况与桥墩近壁强流环境存在明显差异。 |
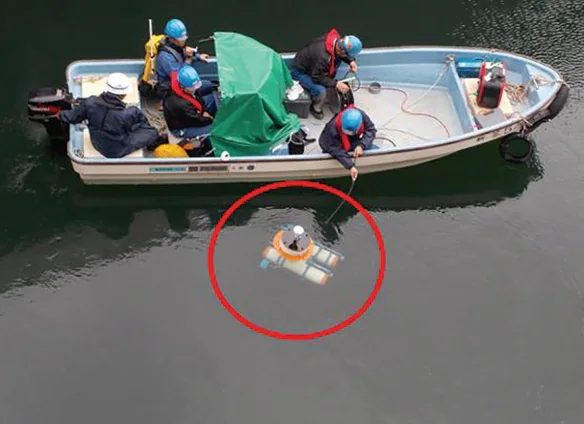
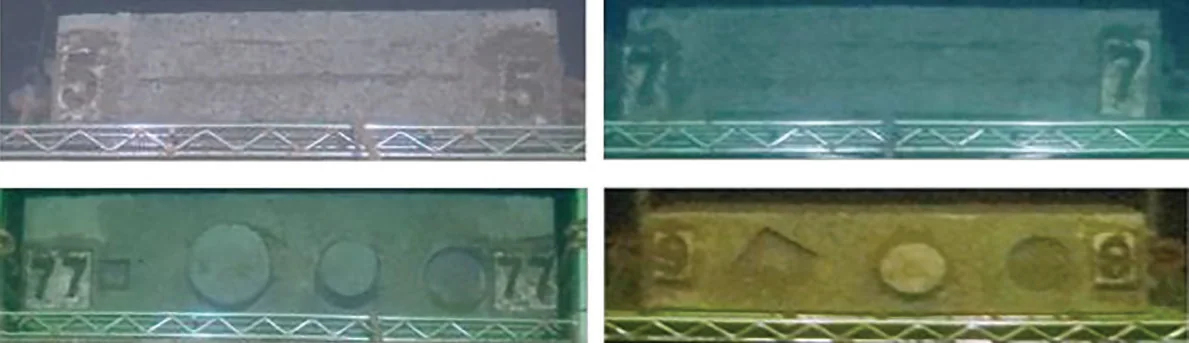
| 日本九州工学院 水下结构检测ROV研究,2019 | 由ROV、水面单元和陆上控制单元组成;水面单元承担通信和GPS定位,ROV配置摄像、深度与姿态传感器。 | 在日本京都府天濑坝开展布放和模拟挂板观测,研究记录的直线定位误差为63 cm;同年另开展USV—ROV桥墩检测系统研究。[5][21] | 水面单元可辅助定位和通信;工作船布放回收、水下位置保持以及检测载荷与平台的协同仍是系统设计重点。 |
桥梁专用平台与协同检测实践
桥梁专用研究进一步把水下平台、布放回收、定位和检测载荷作为完整作业系统设计。水面平台与ROV协同,可减少水下定位和脐带缆管理的不确定性,并为声学筛查和光学量测提供稳定载体。
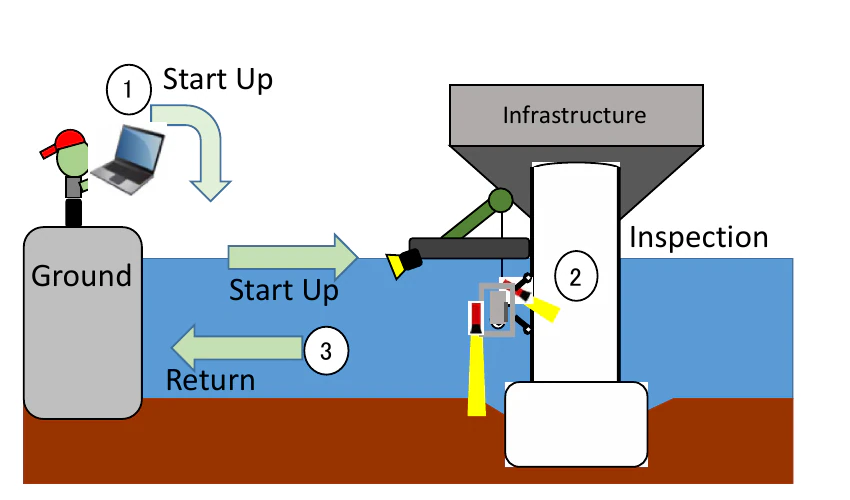
USV—ROV桥墩检测
九州工学院与西日本高速工程九州公司研制的系统由水面艇、绞车和ROV组成,可从岸上或桥面操控。水面艇采用GPS、激光测距仪和IMU定位,绞车沿桥墩垂直收放ROV;相机与激光投影结合光切法,用于获取桥墩表面三维信息。[21]
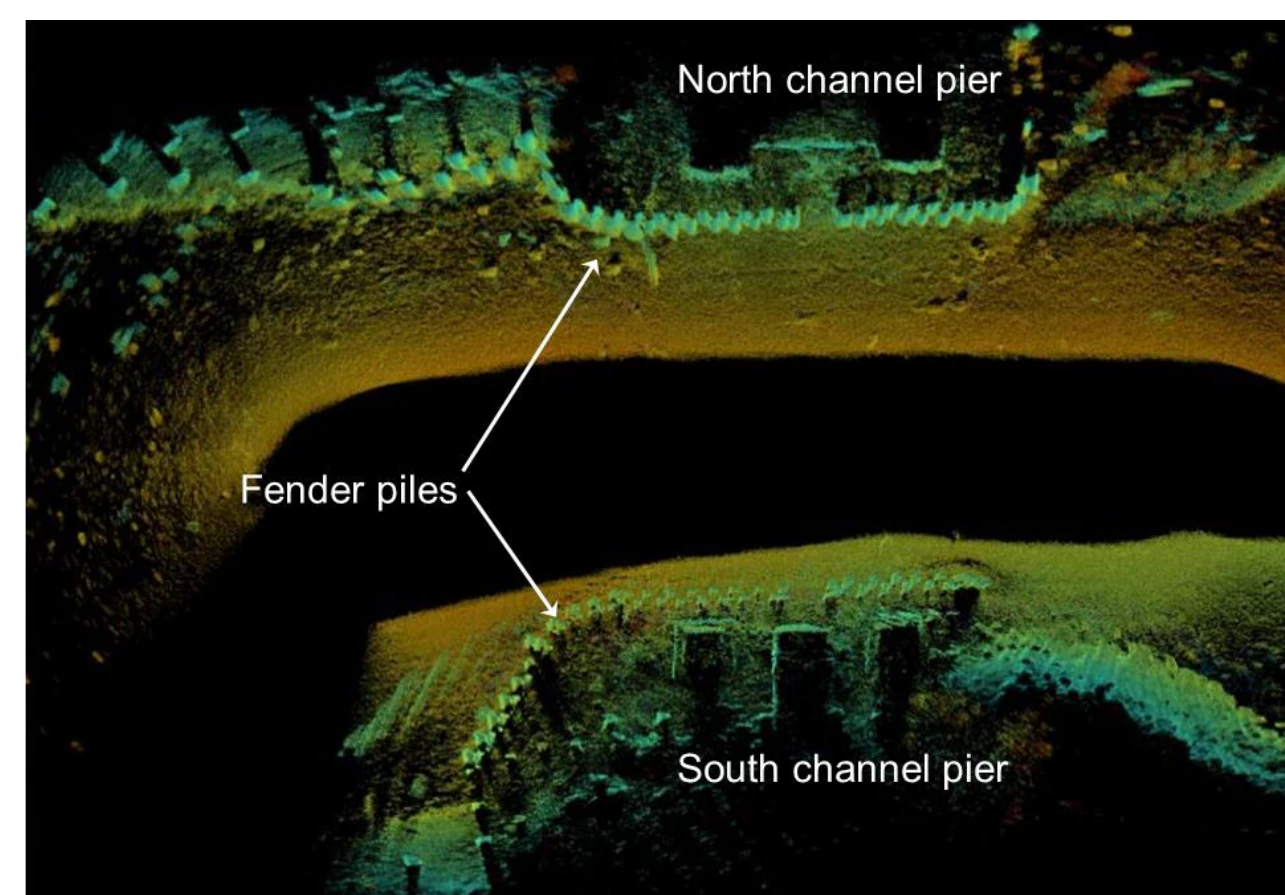
ROV搭载声呐
美国FHWA桥梁水下成像研究在水面布设受限时,以ROV搭载二维、三维声呐抵近扫描。声呐可在浑水中识别冲刷、杂物、较大空洞和凸起等宏观特征,细小裂缝仍需近距离光学成像或其他方法复核。[22]
USV声学巡查
佛罗里达交通部门的USV桥梁检查研究集成实时成像声呐、预设航点和定点保持,用于水下构件及水线附近成像,体现了水面自主平台在快速巡查、航迹复现和作业范围扩展方面的价值。[23]
国内研究单位与案例
2025年技术调研资料列出的相关研究单位包括上海交通大学、中国科学院沈阳自动化研究所、哈尔滨工程大学、中国海洋大学、浙江大学等,研究内容涉及水下平台、导航定位、运动控制、模块化设计及检测载荷集成。该资料同时指出,当时面向桥梁墩身近壁环境的专用化装备仍处于探索和工程适配阶段。[5]
哈尔滨工程大学:堤坝检测机器人
郭春杨等(2008)研发的机器人采用模块化框架结构,配置6个推进器,可完成前后、上下、左右和旋转4自由度运动,并携带多种探测仪器执行程控巡航检测。原资料列示:质量295 kg,外形尺寸1900 mm×1000 mm×1200 mm,最大航速1 m/s;曾用于渤海湾海底石油管道探测和曹妃甸油田海底电缆探测。
原资料归纳的局限:尺寸和质量较大、航速较低,不适合高紊流条件下的水下精准检测;布放回收需要人工干预。
广州大学:BG系列
2025年技术调研资料记载,广州大学水下结构智能检测机器人研发团队形成了BG系列水下结构智能检测机器人,相关成果曾用于港珠澳大桥、广州跨高等级航道5座大桥及江苏南通如泰大桥等项目。
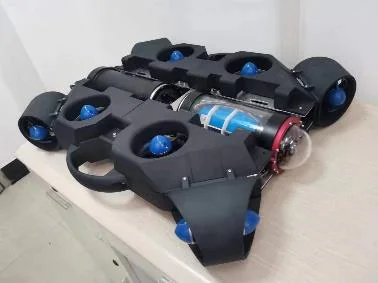
中船水下作业机器人系列
中船第七研究院2023年资料介绍了SQ101、SQ102水下清洗机器人和SQ201水下大型结构物检测机器人。三型装备分别体现了贴壁清洗、推进器推靠与空化射流、桥墩环抱式检测等路线。以下参数均按该资料原表列示。[18]
| 系统 | 任务与工作方式 | 主要参数(原资料) | 与桥梁检测相关的技术特点 |
|---|---|---|---|
| SQ101 水下清洗机器人 | 2018—2020年开展研制,研究吸附方式和空化射流清洗;面向复杂环境下的自适应控制、导航定位和通信。 | 本体150 kg;1.1 m×1.1 m×0.9 m;最大清洗速度12 m/min;最大工作水深50 m;清洗效率原表列“≤200 m²/h”;持续工作24 h;供电总功率不小于55 kW。 | 履带贴壁与清洗一体化;适合比较壁面附着、行走和作业反力处理方式。 |
| SQ102 水下清洗机器人 | 由水面系统和水下本体组成;矢量水平推进器巡游,垂直推进器提供推靠力,空化射流清洗,并按“己”形路径贴壁行走。 | 本体580 kg;3 m×1.85 m×0.9 m;最大清洗速度30 m/min;最大工作水深50 m;清洗效率原表列“≤2000 m²/h”;持续工作24 h;供电总功率不小于145 kW。 | “巡游—侧翻—推进器推靠—贴壁行走—空化清洗”多运动模态协同。 |
| SQ201 大型结构物检测机器人 | 巡游至桥墩后由抱臂系统抱紧,观测机构绕墩旋转,直线运动机构沿墩身上下移动并成像。 | 本体710 kg;高度2.3 m、直径2.2 m;检测效率不低于12 m²/h;检测误差不大于5%;水体能见度不小于0.1 m时,成像分辨率优于4 mm、三维重建分辨率优于10 cm;工作水深不小于50 m。 | 面向特定桥墩截面的机械约束式检测;需要核对墩形适配范围及布放回收条件。 |
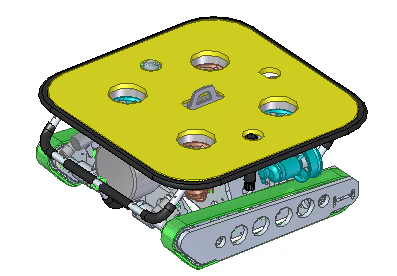
大型运维ROV案例与研发方向
中船七二二所承担了国家重点研发计划“港珠澳大桥智能化运维技术集成应用”项目的“水下无人检测系统”子课题。该系统由智能化无人船、水下地形与地层测量装备、水下机器人、数据处理与展示系统及应急指挥单元共同构成。[19][20]
系统组成与协同方式
系统包括水下无人搭载平台集控、水下地形与地层智能测量、水下无人操作精准探知三部分,采用船—岸—车协同远程作业方式,并将桥、岛、隧水下构筑物及周边环境变化的数据分析、处理和展示集成起来。[19]
验证与应用节点
2023年6月:在港珠澳大桥完成水下地形、水下地层、水下机器人和应急指挥车功能等6大类、21个项目的计量测试。[20]
2023年10月19日:子课题完成成果评价暨验收;相关技术及设备通过具备CNAS资质的第三方检测,并完成港珠澳大桥全桥示范应用。[19]
前沿研究与工程差距
近年的公开研究正在从单纯水下成像转向“物理改善水体+折射建模+三维量测”。2026年《Automation in Construction》论文提出ROV搭载清水罩、双目视觉、多介质折射修正及点云拼接,用于高浑浊水体下桥墩缺陷三维量测;2024年《Journal of Bridge Engineering》论文将语义分割与三维点云结合识别并量化表观缺陷;2026年《Engineering Structures》论文进一步讨论了水下多折射修正和大范围表面缺陷量测。[13-15]
研究可行性
清水罩、双目/点云和折射修正表明浑水中的定量视觉并非不可实现。
工程转化条件
需解决平台稳定、标定保持、工作距离、结构曲面和现场重复性。
建议研发切入点
先建立抵近稳定和标准靶标量测,再进入真实缺陷;现场量测精度应通过分阶段试验确定。
从论文样机到铁路现场还缺什么
- 可复现的工况:明确流速、浑浊度、工作距离、入射角和附着物状态。
- 受控标定链:在空气、清水、浑水和实际墩面之间保持可追溯的尺度关系。
- 现场安全系统:将ROV、脐带缆、保障船、通航和铁路作业组织作为一个整体。
- 覆盖率证据:用轨迹、姿态和分区记录证明观察了什么,未观察什么。
- 成果责任边界:影像异常、量测值和结构评估分别由相应专业复核。
检测依据与实施要求
检查与检测依据
| 文件 | 类别与适用范围 | 与本次研发和试点的关系 |
|---|---|---|
| 《普速铁路桥隧建筑物修理规则》TG/GW 103-2018 | 铁路桥隧养护规则,对墩台基础定期水下检查提出要求。 | 用于明确铁路桥梁水下基础检查的任务需求和养护管理要求。 |
| T/CECS G:J56-2019《公路桥梁水下构件检测技术规程》 | 公路桥梁领域团体标准。 | 参考表观缺陷、冲刷、淘空、河床断面及检测记录方法。 |
| T/CCTAS 67-2023《桥梁水下结构声呐法检测技术规程》 | 适用于公路和城市桥梁,铁路、水运桥梁可参照使用的团体标准。 | 参考声呐设备、构件检测、冲刷检测和河床断面检测方法。[24] |
| GB/T 46238-2025《淡水水下搜救机器人通用技术条件》 | 适用对象为淡水水下搜救机器人的推荐性国家标准。 | 参考三维运动、航速和抗流等试验方法,不直接作为工程样机性能指标。[3][12] |
数据组织要求
专项试验与实施文件
工程样机性能试验大纲
分别规定航速、定深、定姿、近壁保持和失效回收等试验,避免以单一指标覆盖不同作业能力。
成像与量测试验细则
规定浑浊度分级、标准靶标、工作距离、标定频次、评价指标和原始数据保存。
现场作业与应急方案
明确船舶警戒、缆绳管理、通信、气象水文条件、作业中止和应急回收安排。
数据采集与成果复核表
记录覆盖范围、遗漏区域、异常编号、复核状态、文件校验值和成果责任人。
现有工程样机
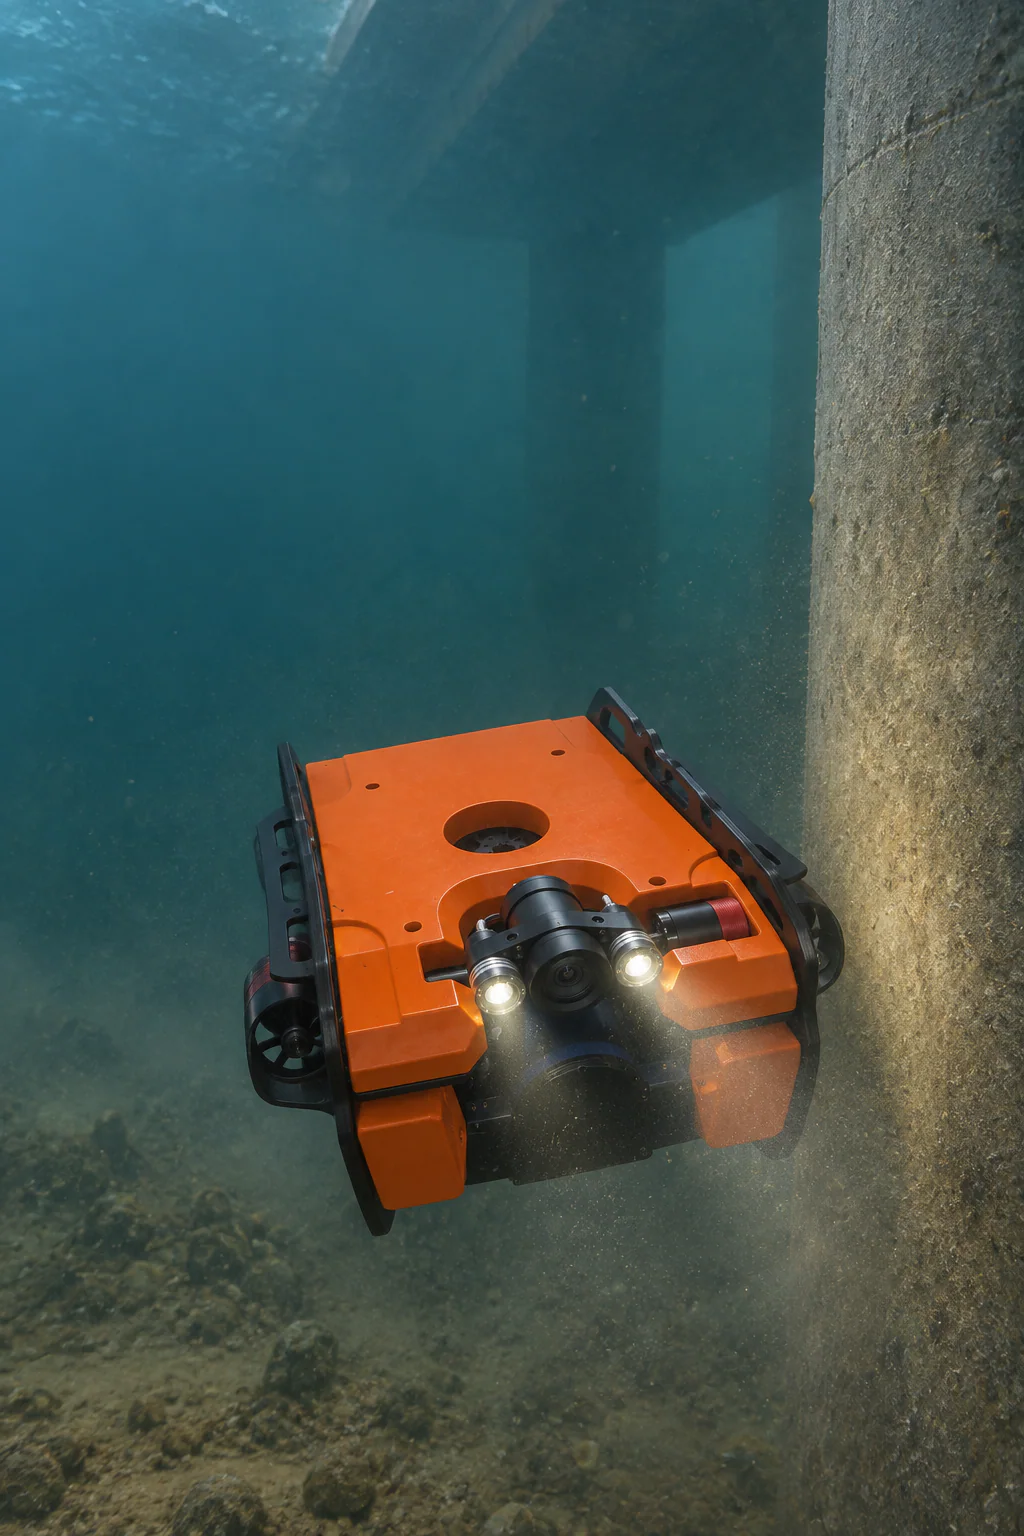
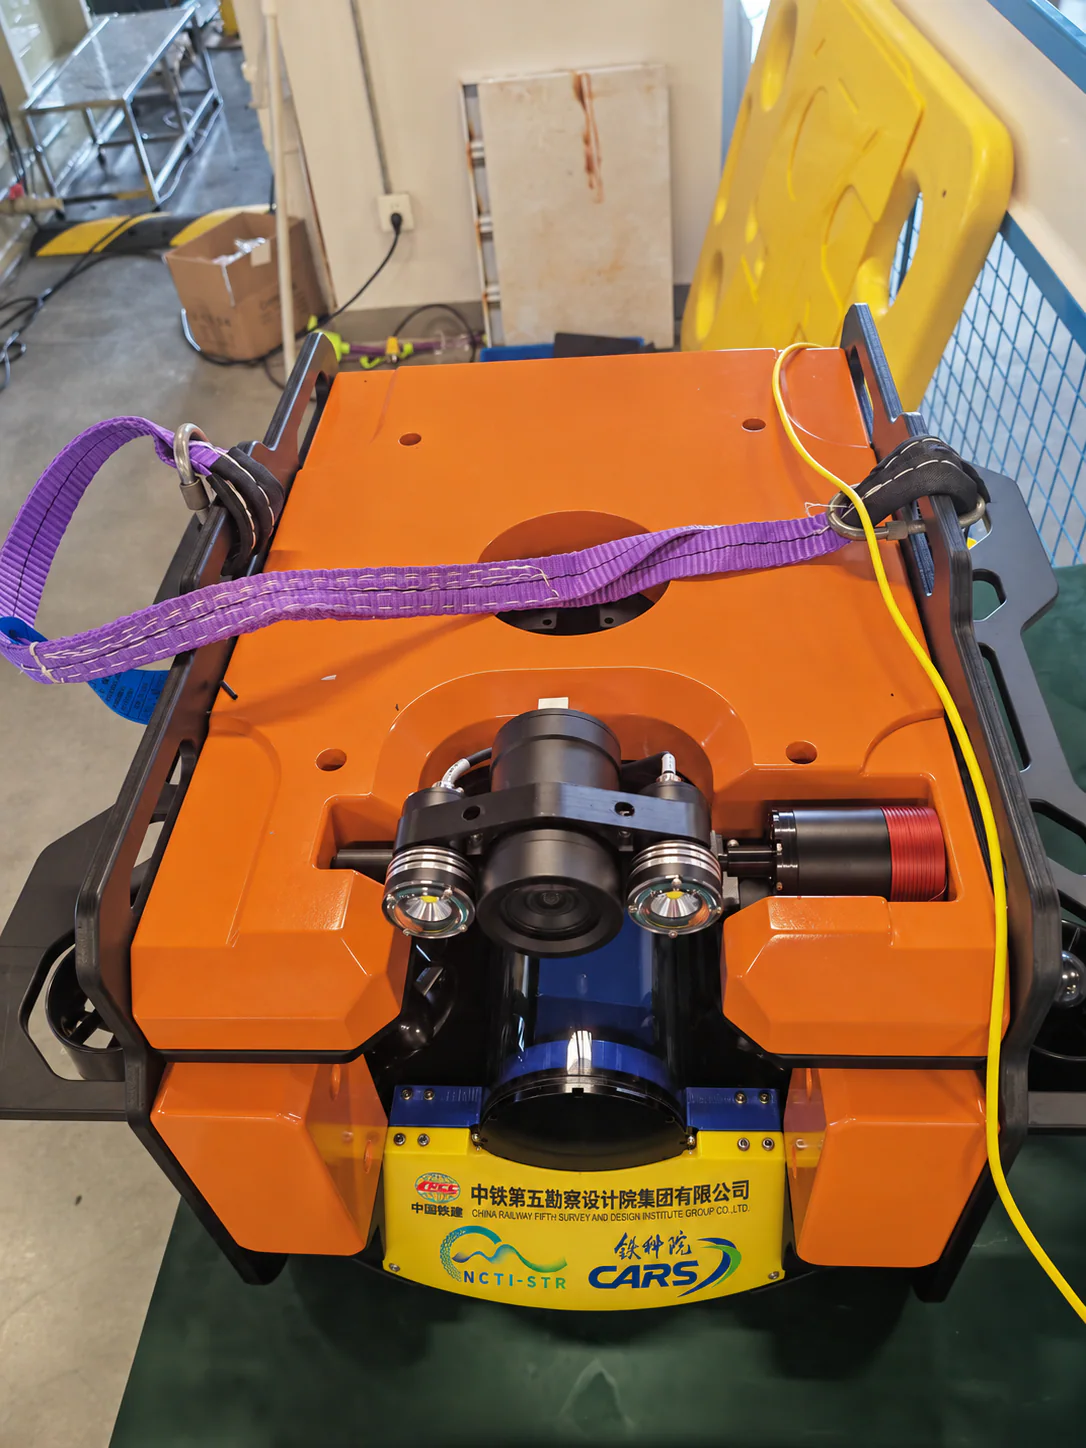
当前工程样机采用开放式POM框架、八推进器矢量布局和缆控通信,面向桥梁水下观测进行模块化集成。图示为2026年9月工程样机实物状态。
- 八推进器、六自由度运动控制;
- 4K视觉与照明组件;
- 零浮力脐带缆连接甲板控制端;
- 预留多波束前视声呐和旋转清洗刷扩展方向;
- 现有样机不设机械臂接口。
面向桥梁检测的设计逻辑
总体结构与控制
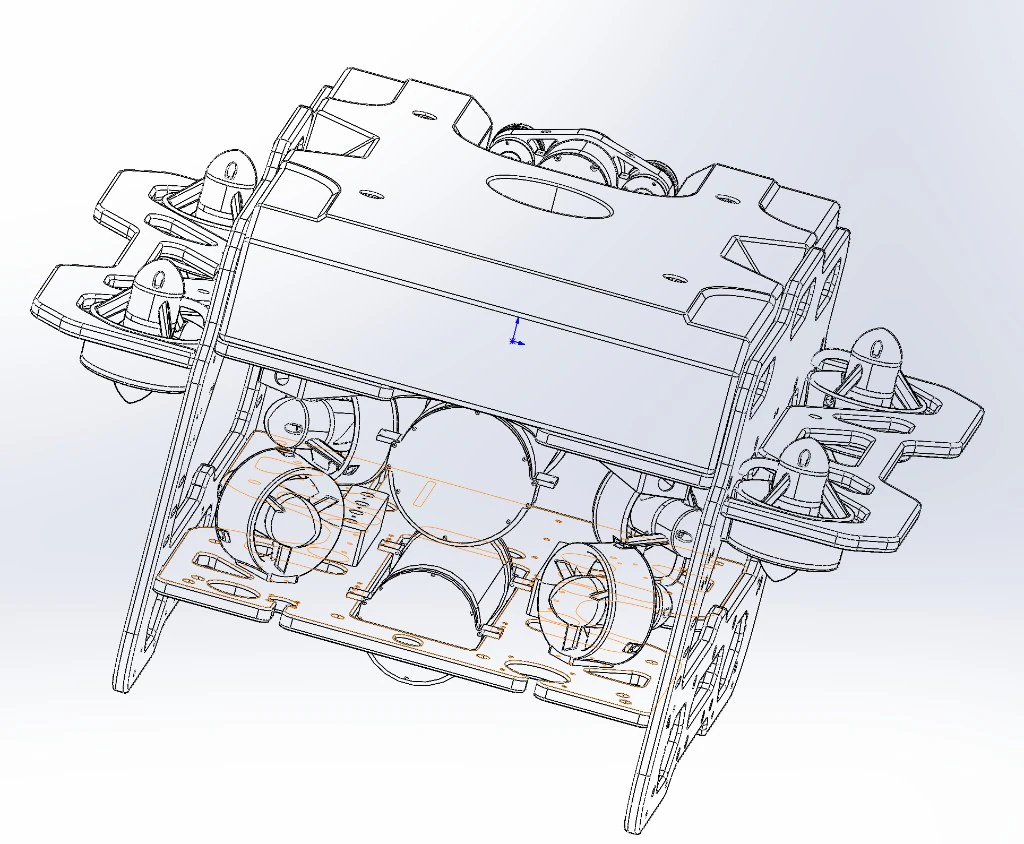
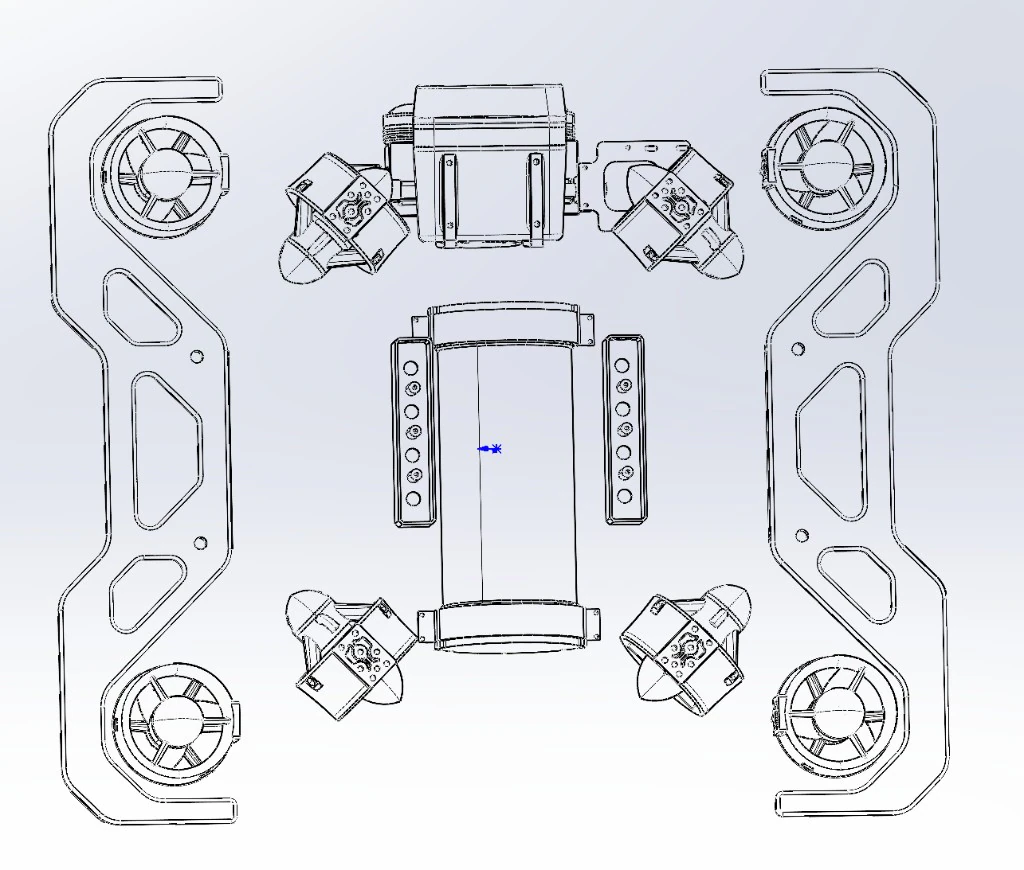
四个水平/斜向推进单元与垂向推进单元共同提供前进、后退、横移、升沉、俯仰、横滚和艏向控制能力。桥墩抵近作业时,推进器不仅要克服自由流,还要抵消近壁压力变化、局部涡旋、缆绳拖曳和工具反力,因此需要保留推力裕度并记录控制量。
任务层
地面站指令深度 · 航向 · 位置控制层
级联PID位置 → 速度 → 姿态扰动观测器工程样机在研执行层
8推进力分配矩阵电调 / 推进器工程样机主要技术参数
| 项目 | 设计参数 | 说明 |
|---|---|---|
| 外形尺寸 | 650 × 714 × 420 mm | 实际设计可能随配置调整 |
| 空气中重量 | ≤40 kg | 采用2026-07-30课题组工程样机技术资料 |
| 额定功率 | 4.5 kW | 系统参数 |
| 推进器与运动 | 8推进器,矢量布局,六自由度 | 需通过逐自由度与组合动作测试 |
| 航速 | 4节 | 设计参数;不等同于抗流或近墩定姿能力 |
| 工作深度 | ≤300 m | 设计工作深度 |
| 载荷 | 10 kg | 附加载荷会改变航速、姿态和续航 |
| 视觉 | 4K相机,最高4K/30 fps;1080P/120 fps | 水下有效判读能力取决于能见度、照明和工作距离 |
| 通信 | 零浮力缆缆控 | 试点需专项管理缆载、漂浮物和船舶交通风险 |
| 后期扩展 | 前视声呐、旋转清洗刷等 | 预留扩展方向 |
后续升级设想
5节:调整推进器布局和电池容量。
6节:需调整供电及推进器方案并增加成本。
前期原型机应用情况
深潜验证
145号墩
桥墩基础
| 工点 | 时间与作业内容 | 现场表现与问题 |
|---|---|---|
| 洈水水库 | 2024年12月开展深潜试验,目标50 m。 | 受枯水期条件限制,实际最大下潜深度28 m。 |
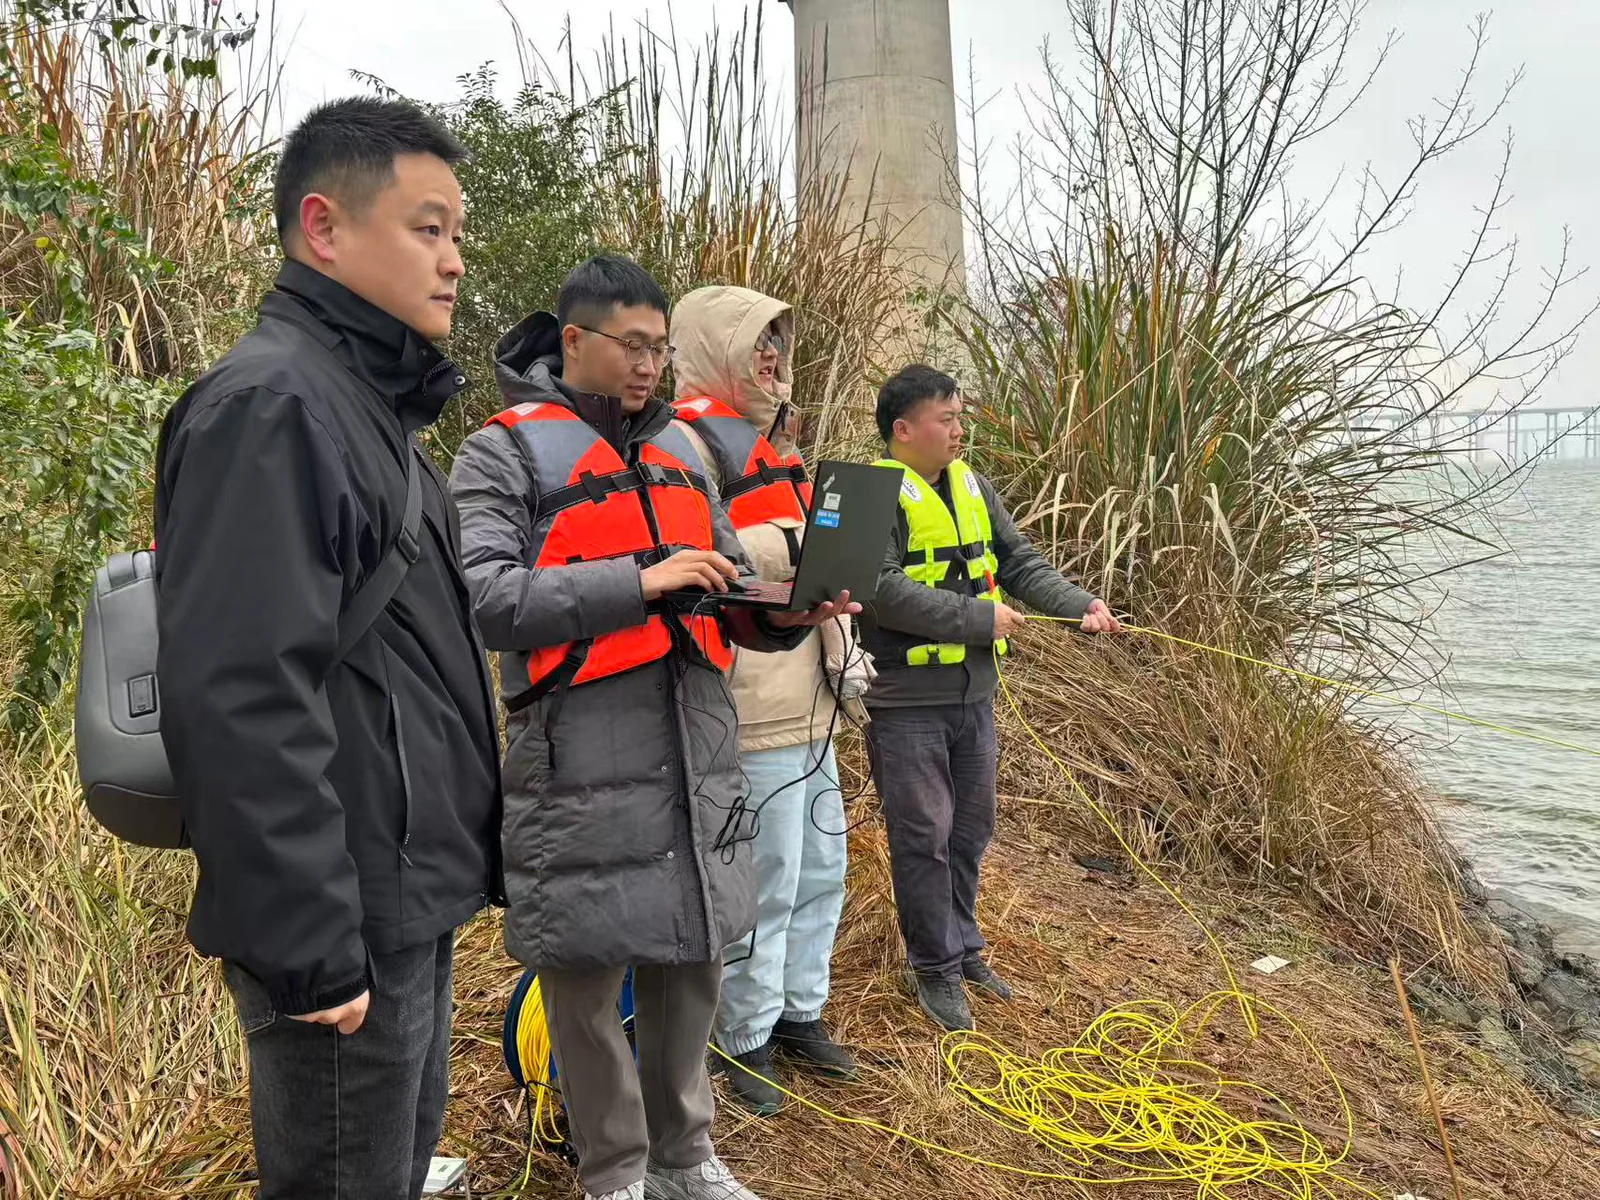
| 成雅线邛崃特大桥145号墩 | 2025-04-27至28日开展布放、定深悬停、近墩观测和视频回传。 | 约1 m/s流速下保持稳定与可操作;水生物附着影响结构表面识别。[6] |
| 南充嘉陵江桥梁 | 2026-01-19至20日开展现场试验,并形成现场照片、水下视频和河床断面资料。 | 约0.3 m/s工况下可顺畅移动,并对部分承台冲刷进行观察。 |
应用中暴露的关键问题
现场作业与成果质量
脐带缆作业安全
水流拖曳、漂浮物缠绕及船舶通行均可能影响脐带缆安全;桥墩附近还需考虑绕流影响。现场应明确放缆监视、船舶警戒和应急回收分工。
检测数据完整性
仅有增强截图难以复核缺陷形态、实际观测范围及作业环境。原始影像、设备状态、环境参数和作业日志应同步留存。
总体改进方案
改进目标不是简单增加附件,而是形成“抵近并保持—清理作业面—获得可判读影像—缺陷尺寸量测—原始数据留存”的完整技术链。
抗流与定姿
推力裕度、动力定位、近壁保持、缆载补偿。
浑水成像
清水箱、偏振相机、照明布置与原始/增强对比。
表面清理
旋转清洗刷接口、反力控制、刷毛与表面影响。
缺陷量测
视觉/激光组合、折射标定、标准靶标和不确定度。
数据管理
多源时间同步、原始数据、元数据、哈希和覆盖记录。
安全回收
缆绳管理、保障船、失效模式、应急中止和回收。
任务包之间的依赖关系
抗流与抵近定姿方案
验证对象分解
| 指标 | 建议记录 | 不能替代的内容 |
|---|---|---|
| 航速 | 额定载荷、定深、直线航段、测距/计时、往返方向 | 不能替代定点抗流和近壁保持 |
| 定点抗流 | 自由流流速、保持时间、位置偏差、推力/功率 | 不能替代近墩紊流工况 |
| 近壁保持 | 离壁距离、三轴姿态、局部流速、画面抖动 | 不能只用“吸附”定性描述 |
| 工具作业 | 清洗反力、接触状态、姿态变化、表面影响 | 不能由空载运动结果推定 |
分级测试建议
- 静水基线:验证六自由度、定深、悬停、故障停机与人工回收。
- 均匀流场:按流速阶梯记录保持能力,参考GB/T 46238-2025的试验思想。
- 模拟桥墩:在圆柱/矩形障碍物附近测试不同迎角、离壁距离和缆绳方向。
- 非敏感自然水域:引入真实水体、漂浮物和岸上作业组织。
- 桥梁现场:先测自由流和局部流场,再决定可进入区域和作业时间。
浑水观测的两条候选路线
路线A|清水箱/清水罩
在镜头前形成局部清水光路,从物理层面减少悬浮颗粒散射。需重点研究贴近方式、密封/补水、折射模型、结构曲面适应和作业反力。
公开研究已将清水罩、双目视觉与多介质折射修正结合用于高浑浊水下桥墩量测,工程应用仍需结合样机验证。[13]
路线B|偏振浑水相机
利用偏振信息抑制部分散射影响,集成相对简单。实际改善程度与颗粒、光照、距离和姿态有关,应通过同场景原始对比评价。
偏振相机处于候选比选阶段,需通过同场景试验确定适用条件和改善幅度。
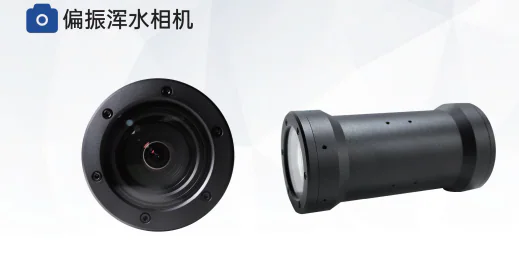
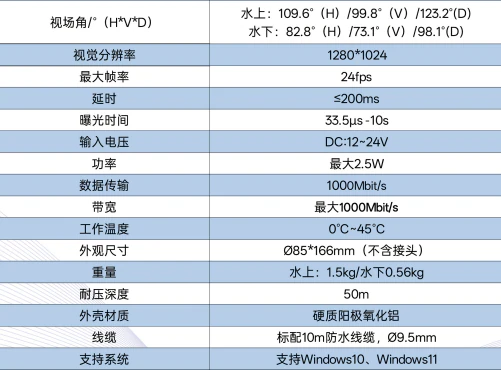
| 参数摘要 | 图片所示内容 |
|---|---|
| 成像 | 1280×1024,最大24 fps,延时≤200 ms |
| 电气 | DC 12~24 V,最大2.5 W,1000 Mbit/s |
| 结构 | φ85×166 mm(不含接头),空气中1.5 kg |
| 耐压 | 50 m;该部件参数不能替代整机≤300 m参数 |
浑水观测验证方法
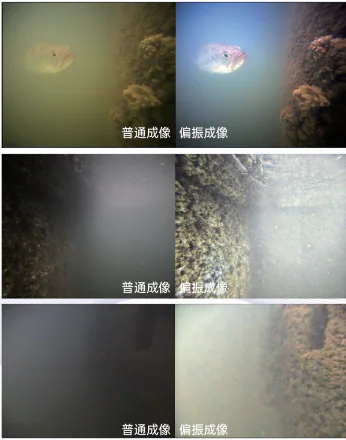
建议采用同场景对照,而非只看“增强后更清楚”
| 控制变量 | 记录内容 | 评价指标 |
|---|---|---|
| 水体 | 浑浊度、颗粒类型、水温、可见距离 | 对比度、清晰度、目标可识别距离 |
| 几何 | 工作距离、入射角、目标曲率、离壁偏差 | 边缘保持、几何畸变、有效视场 |
| 光学 | 照明功率、灯位、曝光、偏振状态 | 背散射、亮斑、色偏、信噪比 |
| 任务 | 标准裂缝板、露筋/剥落样板、生物附着样板 | 识别率、误判率、量测偏差 |
数据记录
每组对照试验同步保存原始视频或图像、处理结果、环境参数、设备配置、采集时间和文件校验值。
效果评价
在相同目标和可比工况下,比较可识别距离、细部清晰度与连续观测范围,并结合原始影像复核处理效果。
清理与表观缺陷尺寸量测
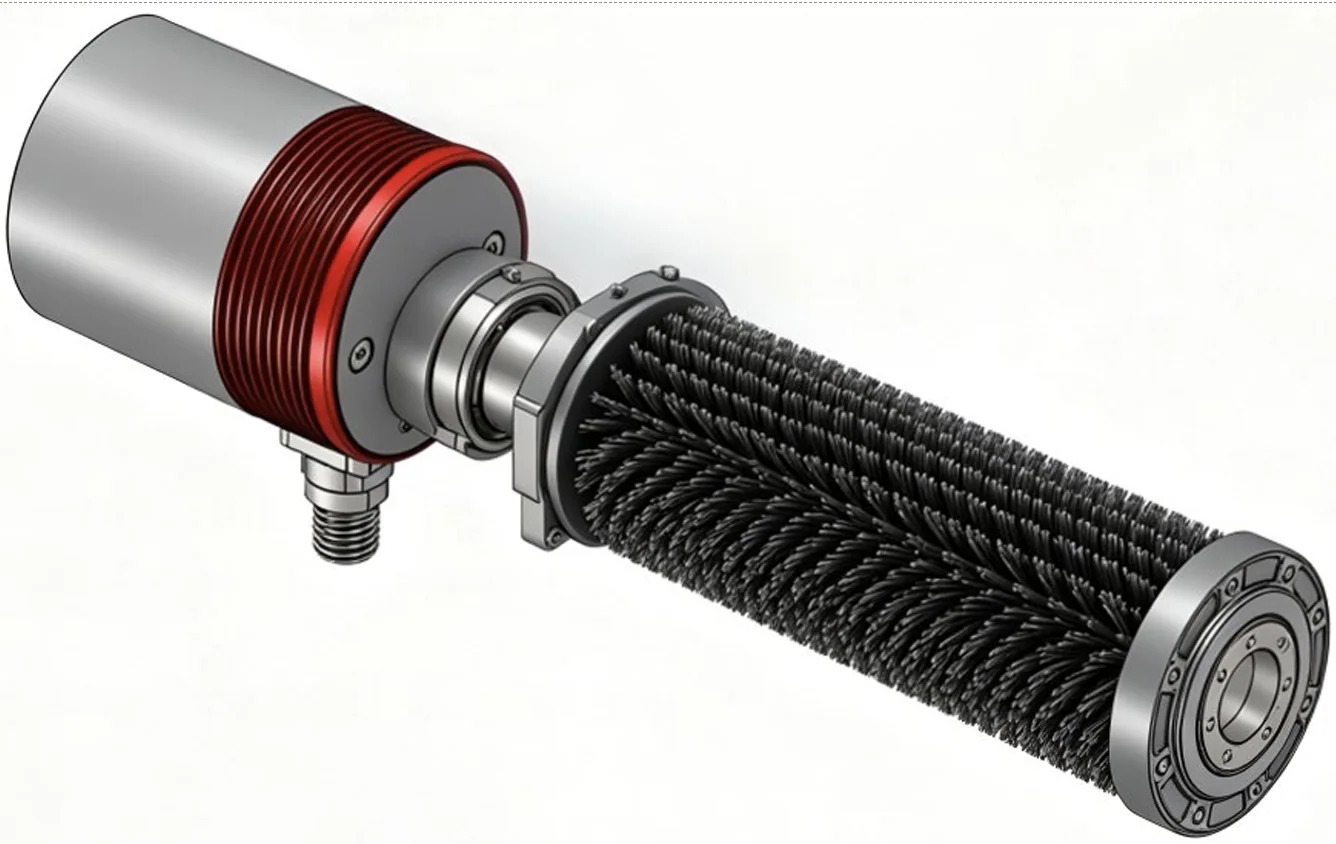
旋转清洗刷
- 当前样机预留旋转清洗刷接口;
- 偏硬尼龙刷对淡水附着物的效果属于课题组技术交流判断;
- 测试需记录附着物类型、覆盖率、清理面积、时间、功率和清理前后影像;
- 必须检查是否划伤涂层、混凝土表面或影响既有病害;
- 先在标准试件或非关键小区域验证,再考虑桥墩表面作业。
裂缝长度与宽度:拟研究“激光/视觉三维量测”
量测结果至少关联原始影像或点云、标定参数、工作距离、入射角、水体条件、算法版本和精度说明。测量叠加图属于解释结果,不能替代原始数据。
数据产品与作业安全闭环
一病一档的最小数据集
| 数据域 | 关键字段 |
|---|---|
| 桥梁与构件 | 桥名、线路、墩号、构件类型、竣工图坐标关系 |
| 空间与时间 | 日期、深度、方位、工作距离、轨迹/姿态、时间同步 |
| 环境 | 水位、流速、浑浊度、能见度、水温、天气、漂浮物 |
| 设备 | ROV配置、相机/声呐、照明、清洗或量测工具、标定版本 |
| 媒体与量测 | 原始/增强文件、点云、缺陷编号、方法、精度与不确定度 |
| 质量与追溯 | 覆盖范围、遗漏区域、复核人、文件SHA-256、异常处置 |
现场安全的四道控制线
作业许可
铁路内部审批、海事许可/备案、通航与水文条件确认。
水面保障
保障船、警戒、通信、缆绳管理和观察岗位。
设备失效
断电、失控、进水、推进器卡滞、缆绳缠绕的中止与回收。
数据失效
同步中断、画面不可判读、标定失效或覆盖不足时停止出具量测结论。
三种研发路径比较
| 维度 | A 维持现有样机有限应用 | B 分阶段继续研发 | C 采购/定制成熟专用平台 |
|---|---|---|---|
| 主要目标 | 巡查、一般水域观测和数据采集 | 补齐近墩定姿、浑水、清理和量测链 | 快速获得更高配置或专用系统 |
| 现有基础利用 | 高 | 高 | 中—低,取决于接口兼容 |
| 技术不确定性 | 低,但能力边界有限 | 中—高,可通过阶段门槛控制 | 产品性能较明确,工点适配仍需验证 |
| 自主可控 | 保留当前能力 | 可沉淀控制、量测和数据方法 | 受供应商软硬件和服务约束 |
| 时间与投入 | 最低 | 分阶段投入,周期受试验条件影响 | 采购周期较明确,专用定制仍有开发成本 |
| 适用条件 | 近期任务只要求观察,不要求复杂流场量测 | 希望形成铁路桥梁专用能力并允许迭代 | 现场任务紧迫,且可接受外部系统依赖 |
| 主要风险 | 无法覆盖枝城复杂场景需求 | 技术路线可能在阶段验证中淘汰 | 宣传参数与真实桥墩工况仍可能不匹配 |
路径选择取决于近期检测任务、定量量测需求、实施周期和自主技术积累目标。现有样机的有限应用、专用能力的分阶段研发以及成熟设备比选,可按任务需要并行安排。
阶段门槛与投入科目
| 门槛 | 进入条件 | 不能满足时的处理 |
|---|---|---|
| G0→G1 | 明确目标构件、流速/深度范围、是否要求量测、成果格式 | 退回需求澄清,不采购无明确用途的附件 |
| G1→G2 | 六自由度、密封、失效保护、候选传感器接口稳定 | 修正结构/控制,不进入造流试验 |
| G2→G3 | 在协商确定的目标流场中达到定姿、影像和标准靶标要求 | 优化或转向其他平台/传感器 |
| G3→G4 | 完成自然水域作业、安全回收和数据闭环演练 | 不进入枝城桥梁现场 |
| G4后评审 | 按实际覆盖和数据质量评价 | 限定应用范围、进入下一阶段或调整研发方向 |
预算科目构成
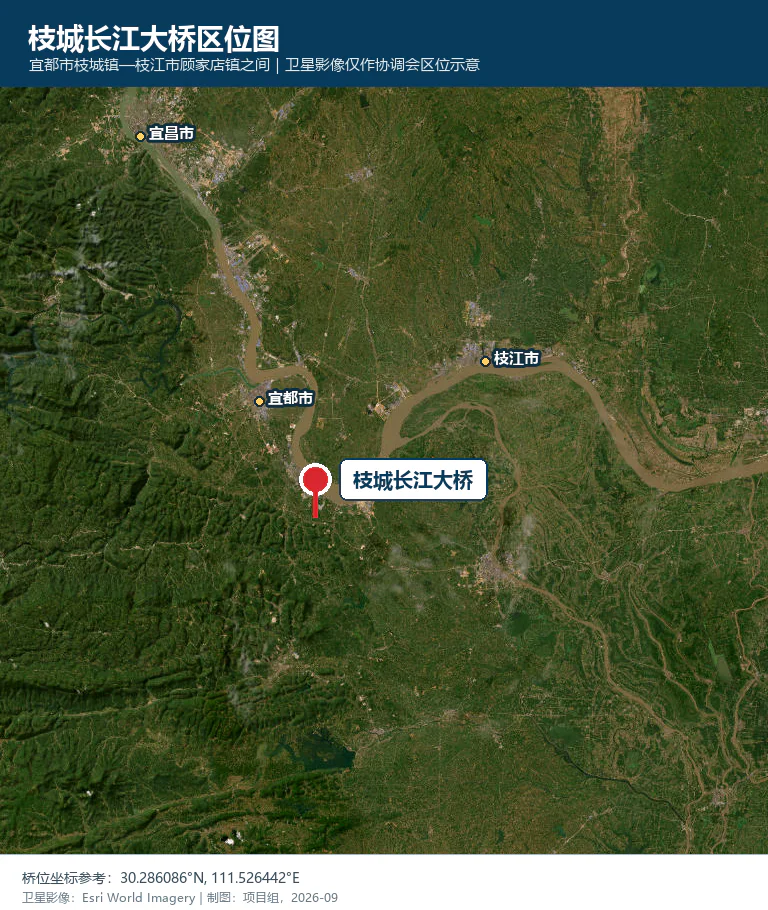
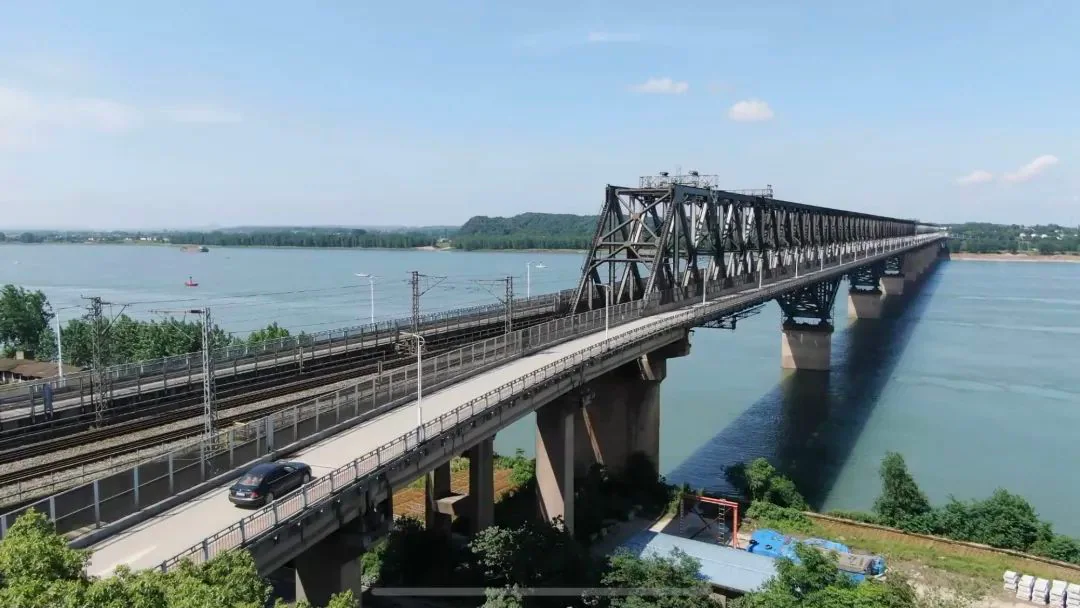
宜昌工务段管内枝城长江大桥
| 项目 | 公开资料中的情况 | 试点策划关注点 |
|---|---|---|
| 位置与功能 | 位于宜都市枝城镇与枝江市顾家店镇之间,为焦柳铁路与S225公铁两用过江通道。 | 涉及铁路、公路与航道作业协调。 |
| 规模 | 铁路桥约1742.3 m,公路桥单面约1744.8 m;正桥10墩9孔。 | 具体墩位与基础构造依据桥梁台账和竣工图确定。 |
| 主桥 | 南联4×160 m、北联5×128 m连续钢桁梁。 | 各墩结构条件与水下作业空间需逐墩核对。 |
| 2019年航路调整 | 6孔上行、7孔下行、5孔备用,9孔不再通航。 | 试点期间的船舶保障与缆绳布放以现行航路安排为前提。 |
政府公开资料将枝城长江大桥描述为焦柳铁路南北通道控制性工程和公铁两用桥。[11][16]
枝城试点实施条件
历史水文资料与现场复测
2016-07-12特定工况资料记录桥轴断面5—8孔平均流速约1.77、1.88、1.56、1.05 m/s;其他断面表中最大值2.88 m/s。试验日需重新测量水位、断面流速和桥墩近壁局部流场,并通过专项试验评价工程样机的工点适用性。[10]
进场前必须补齐
- 桥梁台账、竣工图、逐墩基础图、墩号方向和坐标基准;
- 最近桥梁检查、水下检查、河床断面和局部冲刷资料;
- 历史监测系统及水流冲刷传感器是否在役、数据能否调用;
- 宜昌工务段内部审批、桥隧车间配合和营业线邻近作业要求;
- 现行通航孔、航标、许可/备案、警戒和作业船要求;
- 试验日前后水位、流量、流速剖面、浑浊度、漂浮物和天气。
候选墩位筛选原则
安全优先
避开主要通航流线和不可控缆绳风险。
代表性
兼顾水深、流态、基础型式和可达性。
可验证
具备可靠图纸、既有检查和现场测量基准。
枝城试点建议流程
现场岗位建议
| 岗位 | 主要职责 |
|---|---|
| 现场总指挥 | 启动、中止和跨单位协调;确认铁路与海事条件。 |
| ROV操作 | 运动控制、任务执行和状态报告。 |
| 缆绳管理 | 放收缆、缆载监视、漂浮物与船舶风险观察。 |
| 水文/测量 | 流速、深度、浑浊度、坐标和河床背景记录。 |
| 数据与质量 | 时间同步、原始文件、覆盖台账、备份和哈希。 |
| 安全与警戒 | 保障船、通信、个人防护、应急回收和通航警戒。 |
逐级进入原则
- 先在岸边或非通航敏感水域确认操控与回收;
- 先测自由流,再测不同离墩距离的局部流速;
- 先观察后接触,先标准试件后结构表面;
- 任一安全门槛或数据质量门槛不满足即中止升级。
试验矩阵与成果要求
| 试验包 | 输入条件 | 主要记录 | 阶段输出 |
|---|---|---|---|
| 环境基线 | 候选水域与墩位 | 水位、水深、流速剖面、浑浊度、障碍物 | 可进入区域与中止条件 |
| 航速与机动 | 额定载荷、直线航段 | 4节目标的测距/计时、方向、深度、功率 | 航速实测记录 |
| 定点/近壁保持 | 流速阶梯、不同离壁距离 | 位置与姿态偏差、保持时间、画面抖动、缆载 | 能力边界曲线 |
| 浑水成像 | 同目标、同光照、路线A/B | 原始/增强图、工作距离、清晰度与识别结果 | 候选路线比较 |
| 旋转清洗 | 标准试件或批准的小区域 | 附着物、时间、面积、功率、表面影响 | 工具适用范围 |
| 尺寸量测 | 标准裂缝板→真实缺陷 | 标定、点云/影像、重复性、偏差和不确定度 | 可报告的量测范围 |
| 数据闭环 | 全过程文件 | 时间同步、覆盖、日志、哈希、备份 | 可复核数据包 |
成果文件建议
- 现场记录与环境参数表;
- ROV配置、标定与故障记录;
- 实际覆盖图和未覆盖区域说明;
- 原始视频/图像/声呐/点云及增强副本;
- 异常清单与定位索引;
- 性能边界、量测精度和适用条件说明;
- 后续研发或采购建议。
结论与讨论要点
结论
现有工程样机具备继续开展桥梁水下观测技术论证的硬件基础,设计航速为4节;但该参数不能替代近墩紊流中的定姿、贴近和工具作业验证。历史原型机应用证明了ROV在铁路桥梁水下观察中的现实需求,也明确暴露了浑水、附着物、量测尺度和作业组织问题。
若目标仅为一般水域巡查,可限定现有样机的应用范围;若目标是形成铁路桥梁近墩表观缺陷检测与量测能力,应采用阶段门槛式研发;若近期任务时限优先,应同步比选成熟专用平台。三条路径均不能省略枝城工点的环境核查和现场适用性验证。
会议讨论参考事项
- 主推进路径及是否需要安排并行比选;
- 近期任务对裂缝等表观缺陷尺寸量测的需求程度;
- 工程样机性能验证可采用的目标流场和判定指标;
- 清水箱、偏振相机、清洗刷的样机对比顺序;
- 宜昌工务段在图纸、检查和审批资料方面的对接方式;
- 枝城长江大桥现场踏勘及海事协调的启动条件;
- 枝城试点侧重能力验证或承担检测任务;
- 阶段评审、停止条件及后续研究节点。
主要参考资料
- 《普速铁路桥隧建筑物修理规则》TG/GW 103-2018。
- T/CECS G:J56-2019,《公路桥梁水下构件检测技术规程》。
- GB/T 46238-2025,《淡水水下搜救机器人通用技术条件》。
- 《铁路桥梁水下病害数据库标准》RW-SUB-DB-STD v1.0。
- 国内外ROV产品及桥梁水下结构检测技术调研资料,2025年。
- 《桥梁水下结构检测机器人应用示范证明》,成都工务段,2025年5月。
- 《南充嘉陵江大桥现场试验情况简报》,2026年1月。
- 《桥梁检测水下机器人技术参数》,课题组工程样机技术资料,2026年7月30日;工程样机设计航速4节。
- 《武汉局管内桥梁水下检测应用技术讨论整理》,2026年9月19日。
- 汪吉发:《枝城长江大桥通航水域航路优化研究》,《中国水运》2019年第4期。
- 宜昌市人民政府:《枝城长江大桥改扩建工程正式启动》,2024-05-14,政府公开页面。
- 全国标准信息公共服务平台:GB/T 46238-2025标准状态页面。
- Wu, T. et al. “High-precision visual 3D measurement of bridge defects in high-turbidity water.” Automation in Construction, 2026, DOI: 10.1016/j.autcon.2026.106936.
- Hou, S. et al. “Underwater Surface Defect Recognition of Bridges Based on Fusion of Semantic Segmentation and Three-Dimensional Point Cloud.” Journal of Bridge Engineering, 2025, DOI: 10.1061/JBENF2.BEENG-7032.
- “Optical measurement method for large-scale surface defects on underwater bridge piers.” Engineering Structures, 2026, DOI: 10.1016/j.engstruct.2025.121966.
- 湖北省住房和城乡建设厅:《湖北35座长江大桥 座座身世不凡》,2019-10-28;三峡宜昌网:《枝城长江大桥改扩建工程正式启动》,2024-05-14。
- 区位图卫星影像:Esri World Imagery;桥位参考坐标30.286086°N、111.526442°E。
- 《水下作业机器人情况介绍》,中船第七研究院相关资料,2023年9月。
- 中共湖北省委军民融合发展委员会办公室:《国际领先!中国船舶七二二所承担的港珠澳大桥水下检测系统项目通过验收》,2023-10-26,来源标注为中国船舶七二二所,政府公开页面。
- 天津市科学技术局公开技术成果材料:“水下检测系统测试”技术示范情况,2024年公开,政府公开PDF。
- Ueda, S. et al. “Inspection System for Underwater Structure of Bridge Pier.” Proceedings of the 2019 International Conference on Artificial Life and Robotics, pp. 521–524, DOI: 10.5954/ICAROB.2019.OS21-2,论文信息页。
- Shen, J. et al. Underwater Bridge Inspection Using Imaging Technology. FHWA-HIF-18-049, 2018,美国交通部报告页。
- von Ellenrieder, K. D.; Wampler, J. “Autonomous Surface Vehicle for Bridge Inspection.” Florida Department of Transportation Final Report, 2016,美国交通部报告页。
- T/CCTAS 67-2023,《桥梁水下结构声呐法检测技术规程》,国家标准馆标准信息页。
- 《博雅工道-水下智能装备与海洋工程综合解决方案供应商》,博雅工道(北京)机器人科技有限公司企业产品资料,PDF元数据修改时间2023-04-07。